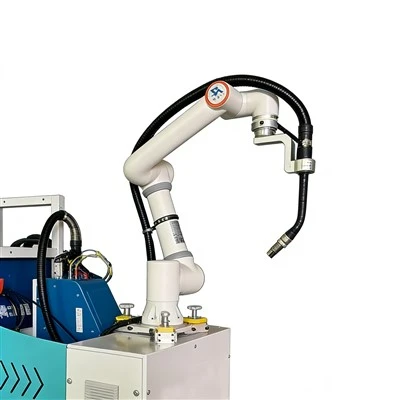
Wenn Sie dies lesen, haben Sie wahrscheinlich viel zu viel Zeit damit verbracht, Fehler bei der Planung von sechsachsigen kollaborativen Roboterpfaden zu beheben – und dabei zuzusehen, wie Ihr Bot Energie verschwendet, Zykluszeiten verpasst oder sich mitten in der Aufgabe verklemmt, weil sein Weg von Punkt A nach Punkt B eher eine mäandrierende Straße als eine gerade, intelligente Route ist. Als Lieferant dieser kleinen Arbeitstiere habe ich aus erster Hand gesehen, wie eine schlechte Pfadplanung ein Projekt zum Scheitern bringen kann. Wir haben Anrufe von Herstellern entgegengenommen, die dachten, ihr CR920 sei leistungsschwach, und stellten dann fest, dass sein Weg auf „Sicherheit“ und nicht auf Geschwindigkeit und Effizienz optimiert war. Wenn Sie in diesem Boot sitzen, erläutern wir Ihnen, wie Sie die Bahnplanung für sechsachsige Cobots tatsächlich optimieren können, ohne sie zu verkomplizieren.
Lassen Sie uns zunächst eines klarstellen: Bei der Pfadplanung für sechsachsige Cobots geht es nicht nur darum, von Punkt Im Gegensatz zu Industrierobotern, die in Käfigen leben, müssen kollaborative Bots um Menschen, Teile und manchmal Ihre vorhandene Ausrüstung herum arbeiten – daher muss bei der Optimierung ein Gleichgewicht zwischen Geschwindigkeit, Sicherheit und Energieverbrauch hergestellt werden. Ich würde behaupten, dass der größte Fehler, den ich bei Kunden sehe, darin besteht, standardmäßig den integrierten Pfad des Cobots zu verwenden, anstatt ihn für ihre spezifische Aufgabe zu optimieren. Beispielsweise könnte eine Pick-and-Place-Aufgabe, die auf einem Simulator hervorragend funktioniert, zu einem trägen, energieintensiven Durcheinander in der Werkstatt werden, weil Sie sich nicht auf die 5 kg schwere Nutzlast der zu bewegenden Teile eingestellt haben.

Beginnen wir mit den Grundlagen: der Optimierung der kinematischen Parameter. Sechsachsige Cobots verfügen über sechs Gelenke, jedes mit eigener Reichweite, Geschwindigkeitsbegrenzung und Beschleunigung. Wenn Sie nur die standardmäßigen gemeinsamen Grenzwerte verwenden, bleibt die Leistung auf dem Tisch. Bei den meisten Cobot-Controllern können Sie die „Skalierung der Gelenkgeschwindigkeit“ und die „Glättung der Beschleunigung“ anpassen, aber die meisten Leute stellen es ein und vergessen es. Hier ist die Sache: Höhere Beschleunigung ist nicht immer besser. Wenn Ihr Weg enge Kurven aufweist, kann eine zu hohe Kurbelbeschleunigung dazu führen, dass der Bot ruckelt, was nicht nur Energie verschwendet, sondern mit der Zeit auch die Gelenke belastet. Wir hatten Kunden, die ihre Zykluszeit um 15 % verkürzten, indem sie einfach die Beschleunigung pro Gelenk einwählten, anstatt eine globale Einstellung zu verwenden. Für die Cobots der CR-Serie (wie dieKollaborativer Roboter CR1400), ist dies bahnbrechend, da ihr kinematisches Design die unabhängige Bewegung einzelner Gelenke ermöglicht, ohne dass die Gesamtstabilität darunter leidet. Der leichte Rahmen des CR1400 ist für diese Art der Feinabstimmung konzipiert, sodass Sie keine Kompromisse bei der Festigkeit eingehen müssen, um einen besseren Wegfluss zu erzielen.
Als nächstes: Hindernisvermeidung, die tatsächlich funktioniert (nein, nicht die Grundeinstellung). Viele der schlimmsten Momente bei der Cobot-Pfadplanung entstehen durch den „zufälligen Stopp“, wenn der Bot denkt, dass er sich in der Nähe eines Menschen befindet, oder er gegen einen verborgenen Teil Ihrer Maschine prallt. Die generischen Algorithmen zur Hindernisvermeidung sind Einheitsalgorithmen, aber wenn Sie Ihren Arbeitsbereich richtig kartieren, können Sie Wege optimieren, um Hindernissen proaktiv auszuweichen, anstatt auf sie zu reagieren. So geht's: Verwenden Sie das Programmierhandgerät Ihres Cobots, um alle festen Hindernisse (Förderbänder, Arbeitsstationen, sogar Stromkabel) im Arbeitsbereich aufzuzeichnen. Bei den meisten modernen sechsachsigen Cobot-Controllern können Sie diese Karte importieren, sodass der Wegplaner eine Route berechnen kann, die diese Hindernisse überspringt, bevor der Bot sich in Bewegung setzt. Legen Sie für dynamische Hindernisse (z. B. einen Menschen, der in der Nähe arbeitet) eine benutzerdefinierte Sicherheitszone fest. Erstellen Sie anstelle einer 1-m-Blase um den gesamten Bot eine kleinere Zone in der Nähe des Werkzeugpunkts, an dem der tatsächliche Kontakt stattfindet. Auf diese Weise wird der Bot für einen Menschen, der 2 m entfernt steht, nicht langsamer, was die Effizienz des Weges aufrechterhält, ohne die Sicherheit zu beeinträchtigen. Wir haben gesehen, dass dies besonders gut bei den Energiesparmodellen wie dem funktioniertEnergiesparender kollaborativer Roboter CR920, denn durch die Vermeidung unnötiger Stopps wird der Energieverbrauch gesenkt. Das Motordesign des CR920 ist darauf ausgelegt, die Leerlaufenergie zu reduzieren. Wenn Sie also plötzliche Stopps vermeiden, können Sie noch mehr sparen.
Dann gibt es noch die Bewegungsplanung für Nutzlast und Werkzeuge. Dies ist ein sehr häufiger blinder Fleck. Der Weg Ihres Cobots ändert sich völlig, je nachdem, welches Werkzeug er hält und wie schwer die Nutzlast ist. Beispielsweise verändert ein Greifer mit 2 kg den Schwerpunkt (CoG) des Endeffektors, was bedeutet, dass die Gelenke härter arbeiten müssen, um sich zu bewegen. Wenn Sie den Pfadplaner nicht mit diesem neuen CoG aktualisieren, kommt es zu ungleichmäßiger Bewegung, höherem Energieverbrauch und sogar geringerer Genauigkeit. Die Lösung ist einfach: Wenn Sie Werkzeuge oder Nutzlasten wechseln, führen Sie eine schnelle CoG-Kalibrierung am Cobot durch. Die meisten sechsachsigen Modelle wie dasEnergiesparender kollaborativer Roboter CR620, verfügen hierfür über eine One-Tap-Kalibrierungsfunktion. Wir hatten einen Kunden, der zwischen einem 3-kg-Vakuumgreifer und einem mechanischen 5-kg-Greifer wechselte und sah, wie sich seine Wegzeit um 20 % erhöhte – bis er eine CoG-Kalibrierung durchführte. Plötzlich wurde ihr Weg glatter, der Energieverbrauch sank und sie mussten nicht jeden Wegpunkt neu einlernen. Die flexible Nutzlastkapazität des CR620 macht ihn perfekt für schnelle Wechsel dieser Art, sodass die Optimierung der Pfade für verschiedene Werkzeuge keine lästige Pflicht darstellt.
Warten Sie, reden wir über Glätte. Nein, ich meine nicht das Fahren auf einer glatten Straße – ich meine den Verlauf des Weges. Sechsachsige Cobots bewegen sich auf linearen oder gelenkbasierten Pfaden, aber lineare Pfade (die sich direkt von einem Punkt zum anderen bewegen) sind nur dann viel effizienter, wenn sie keine scharfen Gelenkdrehungen erfordern. Gelenkbasierte Pfade sehen möglicherweise zufällig aus, führen jedoch oft zu sanfteren Bewegungen, da sie den natürlichen Bereich jedes Gelenks priorisieren. Die schlechtesten Pfade sind diejenigen, die mitten in der Aufgabe zwischen linearer Bewegung und Gelenkbewegung wechseln, wodurch der Bot ins Stocken gerät. Die meisten Controller verfügen über eine Einstellung zur „Flugbahnglättung“, mit der Sie anpassen können, wie genau der Bot Wegpunkten folgt. Wenn Sie den Wert zu hoch einstellen, entstehen gezackte Wege. zu niedrig, und Sie verlängern den Pfad unnötig. Wir empfehlen für die meisten Aufgaben einen Wert zwischen 5 und 15 % einzustellen, testen Sie ihn jedoch mit Ihrem spezifischen Cobot. Für längere Strecken, wie z.BKollaborativer Roboter CR1600Die Glättung der Flugbahn ist besonders wichtig, da der längere Arm bei gezackten Wegen eher zum Wackeln neigt. Die größere Reichweite des CR1600 ist darauf ausgelegt, die Stabilität auch bei glatten, optimierten Pfaden aufrechtzuerhalten, sodass Sie sich bei der Optimierung dieser Einstellung keine Gedanken über die Genauigkeit machen müssen.
Ein weiterer unterschätzter Trick: Simulation vor der Bereitstellung. Ich weiß, ich weiß – „Simulation braucht Zeit!“ Aber wie viel Zeit verbringen Sie damit, einen Weg zu reparieren, der auf dem Boden nicht funktioniert? Die meisten Anbieter von sechsachsigen Cobots bieten Simulationstools an, mit denen Sie Ihren Arbeitsbereich, Ihre Nutzlast und Aufgaben eingeben und dann verschiedene Pfadpläne testen können, ohne ein einziges Teil zu bewegen. Dadurch können Sie Kollisionen, Ineffizienzen oder überlastete Gelenke erkennen, bevor Sie den Roboter überhaupt auspacken. Wenn Sie beispielsweise eine Schweißaufgabe einrichten, kann Ihnen die Simulation zeigen, dass ein bestimmter Pfad die Verbindung 3 zu stark belastet, sodass Sie die Wegpunkte im Voraus anpassen können, anstatt am ersten Tag mit der Fehlersuche zu beginnen. Wir haben gesehen, dass Kunden ihre Bereitstellungszeit allein durch den Einsatz von Simulationen um 30 % verkürzt haben, und bei großvolumigen Aufgaben summiert sich das zu echtem Geld. DerKollaborativer Roboter CR1300lässt sich nahtlos in die gängigste Simulationssoftware integrieren, sodass Sie Pfade direkt von Ihrem Computer aus optimieren können, bevor der Roboter überhaupt eintrifft.
Lassen Sie uns nun speziell auf die Energieoptimierung eingehen, denn das ist ein großes Verkaufsargument für unsere Cobots und die Wegplanung ist der einfachste Weg, den Energieverbrauch zu senken. Wir haben gemessen, dass eine schlechte Bahnplanung dazu führen kann, dass ein sechsachsiger Cobot 30 % mehr Energie verbraucht als nötig. Wie? Durch unnötige Stopps, scharfe Kurven oder ineffiziente Gelenkbewegungen. Die Korrekturen, über die wir zuvor gesprochen haben – glattere Pfade, Hindernisvermeidung, CoG-Kalibrierung – reduzieren alle direkt den Energieverbrauch. Beispielsweise verfügen unsere Energiesparmodelle (CR920 und CR620) über Motoren, die sich an die Last anpassen, sodass die Motoren bei optimiertem Weg nicht mehr arbeiten als nötig. Deshalb eignen sich diese Modelle besonders gut für kleine und mittlere Hersteller, die sowohl Arbeits- als auch Energiekosten sparen möchten. Wenn Sie die Betriebskosten senken möchten, ist die Optimierung der Streckenplanung der erste Schritt, und unsere energiesparenden Linien machen dies noch einfacher.
Moment, mal ehrlich: Was ist mit den häufigen Fehlern, die Menschen machen? Ich habe Kunden gesehen, die versucht haben, Pfade manuell zu optimieren, indem sie jeden Wegpunkt um 1 cm verschieben. Das funktioniert bei einfachen Aufgaben, aber bei komplexen Aufgaben (wie Verpackung oder Montage) ist das Zeitverschwendung. Ein weiterer Fehler: Das Ignorieren der integrierten Pfadplanungsalgorithmen des Cobots. Nein, Sie müssen keinen benutzerdefinierten Pfad von Grund auf programmieren. Die meisten modernen sechsachsigen Cobots verfügen über fortschrittliche Pfadplaner, die sich anpassen können, aber Sie müssen ihnen die richtigen Daten zuführen. Wenn Sie beispielsweise nicht Ihr tatsächliches Nutzlastgewicht eingeben, verwendet der Pfadplaner standardmäßig eine niedrigere Gewichtseinstellung, was zu einer ineffizienten Bewegung führt. Vergessen Sie außerdem nicht, Ihre Pfadplanung jedes Mal zu aktualisieren, wenn Sie Ihren Arbeitsablauf ändern. Wenn Sie Ihre Arbeitsplätze neu anordnen oder die zu verschiebenden Teile ändern, funktioniert der alte Pfad nicht mehr. Wir empfehlen, alle drei Monate oder nach größeren Änderungen an Ihrem Arbeitsbereich oder Ihren Aufgaben eine Pfadprüfung durchzuführen.
Fassen wir also alles zusammen: Optimieren Sie die kinematischen Parameter, kartieren Sie Hindernisse proaktiv, kalibrieren Sie den Schwerpunkt für Nutzlast/Werkzeuge, verwenden Sie glatte Flugbahnen, testen Sie in der Simulation und optimieren Sie den Energieverbrauch. Es ist kein Hexenwerk, aber es erfordert die Aufmerksamkeit auf die kleinen Details Ihres spezifischen Cobots und Ihrer Aufgabe. Wenn Sie immer noch Schwierigkeiten haben oder auf der Suche nach einem neuen sechsachsigen kollaborativen Roboter sind, der sich leicht optimieren lässt, haben wir eine Reihe von Modellen, die auf unterschiedliche Anforderungen zugeschnitten sind. Egal, ob Sie eine kompakte, energiesparende Option für kleine Arbeitsbereiche oder ein Modell mit großer Reichweite für größere Aufgaben benötigen, unsere Reihe von sechsachsigen Cobots ist darauf ausgelegt, die Wegplanung einfacher und effizienter zu machen. Wir haben Jahre damit verbracht, diese Modelle zu verfeinern, um Geschwindigkeit, Sicherheit und Benutzerfreundlichkeit in Einklang zu bringen, sodass Sie bei der Leistung keine Kompromisse eingehen müssen, um einen Cobot zu erhalten, der für Ihr Unternehmen geeignet ist.
Wenn Sie bereit sind, sich nicht mehr mit trägen, energieverschwendenden Pfaden herumschlagen zu müssen, sondern das Beste aus Ihrem sechsachsigen kollaborativen Roboter herauszuholen, können wir Ihnen helfen. Unser Team hat mit Hunderten von Herstellern zusammengearbeitet, um die Wegplanung für alle Arten von Aufgaben zu optimieren, von der Bestückung über die Montage bis hin zur Verpackung. Wir können Ihre Fragen beantworten, Sie durch die besten Einstellungen für Ihr spezifisches Modell führen oder Ihnen sogar bei der Auswahl des richtigen Cobots für Ihre Bedürfnisse helfen. Kontaktieren Sie uns noch heute, um das Gespräch zu beginnen – lassen Sie uns dafür sorgen, dass Ihr Cobot intelligenter und nicht härter arbeitet.
Referenzen
- Billard, A., Kragic, D. (2019). Trends und Herausforderungen bei der Robotermanipulation. Science Robotics, 4(34), eaau8414.
- Verband für kollaborative Robotik. (2022). Best Practices zur Pfadplanung für Sechs-Achsen-Cobots. Technischer Branchenbericht.
- Liu, H., et al. (2021). Energieeffiziente Bahnplanung für Industrieroboter: Eine systematische Überprüfung. Journal of Intelligent Manufacturing, 32(5), 1345-1362.
- ABB Robotics. (2023). Kinematische Optimierung kollaborativer Sechs-Achsen-Roboter. Technischer Leitfaden zum Produkt.