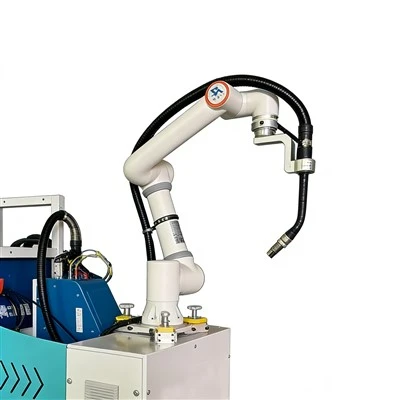
Wenn Sie jemals Zeit in einer Schweißerei verbracht haben (oder sogar eine Show über die Fertigung gesehen haben), wissen Sie, wie wichtig Geschwindigkeit ist – für eine Linie, ein Rennen und ja, sogar für das Schweißen. Aber hier ist die Sache: Ich verkaufe seit einigen Jahren mobile kollaborative Schweißroboter und eine Frage, die ich ständig bekomme, ist: „Beeinträchtigt die Geschwindigkeit, mit der sich der Roboter bewegt, tatsächlich die Schweißqualität?“ Das ist keine zufällige „Es kommt darauf an“-Antwort – dahinter steckt tatsächliche Wissenschaft, und wenn Sie als Hersteller versuchen, Kosten zu senken, ohne Teile zu verbrennen, ist das wichtig.
Beginnen wir mit den Grundlagen. Bei der Schweißqualität geht es nicht nur darum, hübsch auszusehen (obwohl hübsche Schweißnähte bei der Inspektion hilfreich sind). Es geht um Penetration, Verschmelzung, keine Porosität und minimale Spritzer. Die Bewegungsgeschwindigkeit des Roboters steuert direkt, wie lange das Schweißbad der Wärmequelle ausgesetzt ist – normalerweise MIG, WIG oder Plasma für kollaborative Roboter. Zu schnell, und Sie geben dem Metall nicht genügend Zeit, richtig zu schmelzen oder damit Zusatzmetall (falls verwendet) in die Verbindung fließt. Zu langsam, und Sie überhitzen das Grundmetall, was zu Verformungen, Durchbrennen oder sogar Rissen führt. Es ist eine schwierige Balance, insbesondere wenn Sie mit einem mobilen Setup im Vergleich zu einem festen Arm arbeiten – dazu später mehr.
Lassen Sie uns die Auswirkungen der Geschwindigkeit aufschlüsseln. Erstens die Eindringtiefe: So tief schmilzt die Schweißnaht in das Grundmetall ein, was bei Strukturteilen (denken Sie an landwirtschaftliche Geräte, Metallrahmen oder Hochleistungshalterungen) nicht verhandelbar ist. Bewegt sich ein Roboter zu schnell, sinkt der Wärmeeintrag pro Längeneinheit. Wenn Ihr Schweißstrom beispielsweise 180 Ampere und die Spannung 24 V beträgt, bedeutet eine Bewegung mit 10 Zoll pro Minute (ipm) gegenüber 20 ipm, dass auf jeden Zoll der Verbindung halb so viel Wärme einwirkt. Dünnes Metall kommt bei schnellen Bewegungen vielleicht durch, aber dicker Stahl? Sie erhalten eine flache, schwache Schweißnaht, die unter Druck reißt. Ich habe Hersteller gesehen, die dies mit alten Teilen getestet haben – zu schnell, und jedes Mal brach die Schweißnaht während eines Zugtests.
Dann kommt es zur Verschmelzung: Dabei schmilzt das Schweißbad beide Grundmetallteile, so dass sie miteinander verbunden werden und nicht nur der darüber liegende Zusatzwerkstoff. Eine langsame Geschwindigkeit scheint für mehr Hitze hilfreich zu sein, ist sie jedoch zu langsam, kann es zu „Überschweißen“ kommen – der Füllstoff bildet zu viele Pfützen, vermischt sich nicht mit dem Grundmetall und führt zu spröden Verbindungen. Porosität ist eine weitere große, winzige Gasblase, die sich bildet, wenn die Schweißnaht zu schnell abkühlt oder zu viel Luft vorhanden ist. Wenn sich der Roboter mit der richtigen Geschwindigkeit bewegt, kann das Gas entweichen, bevor das Metall erstarrt. Zu schnell, und das Metall kühlt ab, bevor Blasen austreten; zu langsam, und übermäßige Hitze könnte Luft in die Verbindung ziehen. Auch Spritzer – niemand mag es, diese wegzuwischen. Eine hohe Geschwindigkeit kann zu einem instabilen Lichtbogen führen, der dazu führt, dass Spritzer überallhin fliegen, während eine langsame Geschwindigkeit dazu führen kann, dass der Lichtbogen an einer Stelle stehen bleibt und zusätzliche Spritzer oder Durchbrennen verursacht.
Jetzt verkaufe ich mobile kollaborative Schweißroboter. Sprechen wir also darüber, wie Mobilität dies verändert. Feste Roboter sind an einer Stelle verschraubt, sodass ihre Geschwindigkeit im gesamten Arbeitsbereich konstant ist. Mobile Geräte rollen auf Rädern, daher kann sich ihre Bewegung etwas verlagern, wenn der Boden nicht ganz eben ist oder das Teil uneben ist. Aus diesem Grund müssen mobile Setups über kalibrierte Geschwindigkeitssteuerungen verfügen. Wenn Ihr Roboter beim Überqueren einer kleinen Senke in der Werkstatt langsamer wird, kann es dort zu einem Durchbrennen kommen, während eine Bodenwelle dazu führt, dass er schneller wird und eine Stelle überspringt. Ich habe einmal mit einer kleinen Fertigungswerkstatt zusammengearbeitet, die von einem festen Roboter auf unseren mobilen kollaborativen Schweißroboter umgestiegen ist, und dachte „Geschwindigkeit ist Geschwindigkeit“ – sie haben sich nicht für den unebenen Boden neu kalibriert und mussten einen Monat lang 20 % ihrer Teile nachbearbeiten. Nachdem sie die Geschwindigkeit für jeden Abschnitt angepasst hatten, sank diese auf weniger als 2 %.
Moment, nicht alle Schweißroboter sind gleich, oder? Wir bieten verschiedene Modelle für unterschiedliche Aufgaben an. Der 1600-Arm-Reach-Schweißroboter eignet sich beispielsweise perfekt für größere Teile, die ein fester Arm nicht erreichen kann. Daher kommt es hier auf Geschwindigkeit an, um gleichmäßige Schweißnähte auf einer größeren Oberfläche zu erzielen. Mit unserem programmierbaren kollaborativen Schweißroboter können Sie eine benutzerdefinierte Geschwindigkeit pro Schweißpfad eingeben, was für Teile mit unterschiedlicher Verbindungsdicke von entscheidender Bedeutung ist – beispielsweise eine Halterung, die an einer Stelle dick und an einer anderen dünn ist. Wenn Sie nur eine Einheitsgeschwindigkeit verwenden, werden Sie beide Enden durcheinander bringen. Außerdem eignet sich unser magnetischer Schweißroboter hervorragend zum Fixieren von Teilen während des Schweißens, sodass sich die Bewegung des Roboters während der Arbeit nicht ändert. Die Teilestabilität hängt auch von der Geschwindigkeit ab, denn wenn sich das Teil bewegt, muss der Roboter dies ausgleichen und die Geschwindigkeit könnte nachlassen.
Kommen wir zu den realen Zahlen. Ein häufiger Test, den wir mit Kunden durchführen: dünner Stahl (1/8 Zoll) für Anhänger. Die optimale Geschwindigkeit beträgt 15–18 Bilder pro Minute. Gehen Sie auf 25 ipm, und die Eindringtiefe sinkt um 30 % – die Schweißnaht hält während eines Belastungstests nicht. Gehen Sie auf 10 Bilder pro Minute, und das dünne Metall brennt durch. Bei dickerem Metall (1/4 Zoll) ist der Sweet Spot 10–12 Bilder pro Minute langsamer, um eine ausreichende Durchdringung ohne Überhitzung zu erreichen. Das ist kein Zufall; Es stammt aus unseren internen Tests, aber auch aus Industriestandards der American Welding Society (AWS), deren Überprüfung ich immer empfehle, da es sich nicht nur um unser Verkaufsgespräch handelt.
Ein weiterer Faktor: Reisewinkel. Die Geschwindigkeit des Roboters interagiert mit dem Winkel, in dem er sich beim Ziehen bzw. Schieben bewegt. Wenn Sie einen Schubwinkel verwenden (üblich bei MIG), könnte eine etwas langsamere Geschwindigkeit bei der Fusion hilfreich sein, während ein Schleppwinkel eine etwas höhere Geschwindigkeit erfordert. Aber wenn die Geschwindigkeit Ihres Roboters nicht stimmt, kann selbst der richtige Winkel das Problem nicht beheben. Ich habe Kunden gefragt, ob sie den Roboter einfach auf eine „mittlere“ Geschwindigkeit einstellen und es ignorieren können – auf keinen Fall. Jedes Gelenk, jedes Teil, jedes Material benötigt eine Geschwindigkeitsanpassung. Aus diesem Grund eignen sich kollaborative Roboter besser für Kleinserienaufträge, da Sie die Geschwindigkeit für jedes Teil anpassen können, im Gegensatz zu fest installierten Robotern, die nur einmal für die Massenproduktion eingestellt werden.
Was ist mit häufigen Fehlern? Neue Roboterbenutzer denken oft schneller = mehr Teile pro Stunde, also erhöhen sie die Geschwindigkeit. Aber wenn die Schweißnähte schlecht sind, verschwenden Sie mehr Zeit mit der Nacharbeit oder der Verschrottung von Teilen, als Sie durch schnelles Vorgehen eingespart haben. Ein Kunde erzählte mir letztes Jahr, dass er mit seinem alten Roboter 10 Teile pro Stunde produzierte, aber 3 waren Ausschuss. Sie wechselten zu unserem kollaborativen Schweißroboter, stellten für jedes Teil die richtige Geschwindigkeit ein, schafften 12 Teile pro Stunde und die Ausschussrate sank auf 2 %. Bei der Win-Speed-Optimierung geht es nicht nur darum, schneller voranzukommen, sondern auch darum, mit der richtigen Geschwindigkeit voranzukommen.
Und bei mobilen Robotern müssen Sie auch die Rüstzeit einkalkulieren. Wenn Sie den Roboter von einer Arbeitsstation zu einer anderen bewegen, soll er sich nicht mit voller Geschwindigkeit durch die Werkstatt bewegen – zuerst muss die Sicherheit gewährleistet sein, aber wenn er sich in der Nähe eines Teils befindet, sollte er auch auf Schweißgeschwindigkeit abbremsen. Unsere Roboter verfügen über eingebaute Sensoren, die die Geschwindigkeit basierend auf der Entfernung zum Teil anpassen, sodass kein Rätselraten mehr erforderlich ist. Machen Sie sich keine Sorgen mehr, wenn sich der Roboter zu schnell bewegt, wenn er sich einem Gelenk nähert.

Moment, gibt es einen Fall, in dem schneller besser ist? Vielleicht für sehr dünne Materialien oder Hochgeschwindigkeitsschweißanwendungen, aber das ist spezialisiert. Die meisten Hersteller arbeiten mit mitteldickem Stahl, Aluminium oder Edelstahl, und dabei ist die Geschwindigkeitskonstanz wichtiger als die reine Geschwindigkeit. Ein Roboter, der sich mit konstanten 15 Bildern pro Minute bewegt, ist besser als einer, der die Hälfte der Schweißnaht mit 20 Bildern pro Minute durchzieht und die andere Hälfte mit 8 Bildern pro Minute kriecht. Hier glänzen programmierbare Roboter: Sie können den gesamten Schweißpfad abbilden und die Geschwindigkeit für jeden Zentimeter so einstellen, dass er konsistent ist.
Was sollten Sie also tun, wenn Sie Probleme mit der Geschwindigkeit des Schweißroboters haben? Testen Sie zunächst jedes Material und jede Teildicke, um den optimalen Bereich zu finden. Nutzen Sie die AWS-Richtlinien als Ausgangspunkt und optimieren Sie sie dann mit Ihren eigenen Teilen. Wenn Sie einen mobilen Roboter verwenden, stellen Sie sicher, dass Sie ihn für den Boden Ihrer Werkstatt kalibrieren – unebene Oberflächen können die Bewegung beeinträchtigen. Wenn Sie an Kleinserien oder kundenspezifischen Teilen arbeiten, besorgen Sie sich einen programmierbaren Roboter, damit Sie die Geschwindigkeit im Handumdrehen anpassen können. Und vergessen Sie nicht, dass magnetische Teilehaltevorrichtungen die Teile stabil halten können, sodass die Bewegung des Roboters nicht unterbrochen wird, was dazu beiträgt, die Geschwindigkeit konstant zu halten.
Letztendlich ist die Bewegungsgeschwindigkeit des Roboters eine zentrale Variable, die über die Schweißqualität entscheidet. Es ist nicht etwas, das man einstellen und vergessen kann, aber mit dem richtigen Roboter – wie unseren mobilen, programmierbaren oder magnetischen Modellen – und ein wenig Testen können Sie konsistente, qualitativ hochwertige Schweißnähte erzielen, ohne Zeit oder Material zu verschwenden.
Wenn Sie Ihre Schweißeinrichtung aufrüsten möchten und darüber sprechen möchten, wie die Robotergeschwindigkeit für Ihre spezifischen Teile funktionieren kann, wenden Sie sich an uns. Wir können Ihnen helfen, den richtigen Roboter für Ihre Werkstatt zu finden, sei es unser mobiler kollaborativer Schweißroboter für flexible Stellflächen, der 1600-Arm-Reach-Schweißroboter für größere Teile oder ein programmierbares Modell für kundenspezifische Aufgaben.
Referenzen:
- Amerikanische Schweißgesellschaft. (2022). Leitfaden für den Einsatz von Automatisierung und Robotik beim Schweißen. AWS D16.1/D16.1M:2022.
- Lin, S. & Eager, TW (2020). Auswirkungen der Fahrgeschwindigkeit auf die Schweißnahtgeometrie beim Metall-Schutzgasschweißen. Journal of Manufacturing Processes, 56, 452-459.
- Internationale Organisation für Normung. (2019). Roboter und Robotergeräte – Sicherheitsanforderungen für Industrieroboter – Teil 1: Roboter. ISO 10218-1:2019.